Robotik & OtonomiBilgisayarlı Görüprivate
Havacılıkta YZ: GPS’siz Görsel Odometri
TEKNOFEST 2026 Havacılıkta Yapay Zekâ. GPS’siz konum kestirimi görevi bendeydi: RAFT optik akış + homografi ve keyframe merdiveni, hava aracının yer değiştirmesini alt-görüş kamerasından kestiriyor. Tam prova: 2256/2256 kare, 3,54 m ortalama hata.
- Rolüm
- Görev 2 (GPS’siz konum) sorumlusu, sistem entegrasyonu
- Bağlam
- TEKNOFEST 2026 · bugbuster takımı · Finalist
- Teknolojiler
- RAFT · Homography · OpenCV · PyTorch
- Bağlantılar
- Kod talep üzerine
3.54 m
ort. hata, tam prova
14×
tut tabanından iyi
−31%
termalde hata
Görev
TEKNOFEST 2026 Havacılıkta Yapay Zekâ yarışmasında, bir İHA’nın aşağı bakan kamerasından gelen kareler üzerinde üç görev aynı canlı, puanlı oturumda çalışıyor:
| Görev | Ne yapıyor | Omurga |
|---|---|---|
| 1 | Nesne tespiti: taşıt, insan, iniş alanları ve durumları | YOLOv8s |
| 2 | GPS’siz konum: GPS kesintilerinde metre cinsinden X/Y/Z yer değiştirme (puanın %40’ı) | RAFT + homografi |
| 3 | Görüntü eşleme: verilen referans nesneleri akışta bulma | DINOv3 |
Görev 2 benimdi ve uçtan uca tam prova edildi. Görev 1 ve 3, takım arkadaşlarımın eğittiği modellerden uyarlandı; üçünü yarışma sunucusuyla konuşan tek bir canlı istemcide birleştirdim. Takım finale kaldı.
Yaklaşım
- Önce geometri. İlk veri keşfi +z’nin aşağıyı gösterdiğini (NED benzeri) ve yaw’ın ~360° döndüğünü ortaya koydu; sabit eksen eşlemesi yetmiyor, yönün sürekli takip edilmesi gerekiyor. Yer örnekleme mesafesi × odak uzaklığıyla irtifa kestirimi gerçek referansa karşı doğrulandı.
- VO çekirdeği. İşaret ve eksen uzlaşımları gerçek görüntüye geçmeden önce sentetik bir sahnede kanıtlandı. Kareler arası hareket hem benzerlik hem homografi olarak kestiriliyor.
- GPU’da yoğun akış. Birincil eşleyici olarak Lucas–Kanade’nin yerini RAFT optik akış aldı (LK + füzyon, GPU’suz yedek olarak duruyor).
- Keyframe merdiveni. Yer değiştirmeleri ardışık kareler yerine 8 adım aralıklı keyframe’ler üzerinden zincirlemek, iki bağımsız test setinde sapmayı tutarlı biçimde azalttı. Aynı hilenin LK’ye yaramadığı da belgelendi.
- 4K’ya hazır. Çalışma çözünürlüğü politikası, tam çözünürlükten 4 cm’den az farkla kare başına ~0,4 sn bütçeyi koruyor.
Sonuçlar
3,54 m
ortalama hata, tam prova
2256/2256
işlenen kare
14×
“tut” tabanının altında (sınav seti)
28 dk
60 dk sınırın içinde çalışma
- Taze kesinti senaryolarında RAFT + homografi ve keyframe merdiveni 3,56 m ortalama hataya ulaştı (medyan 1,73 m, maks. 16,4 m). Karşılaştırma için, önceki 20 senaryoluk testte klasik tabanlar 55 m (son konumu tut) ve 67 m (sabit hız) seviyesindeydi.
- Tam bir yarışma provası 2.256 karenin 2.256’sını işledi: ortalama hata 3,54 m, sağlıklı karelerde sıfır hata ve canlı ile çevrimdışı arasında 0,05 m fark.
- Dayanıklılık: sentetik bozulmalar ve iki dış veri seti (denizde MOBDrone; güneşli / gün batımı / sisli / kış temalarıyla Mid-Air). Sis, gün batımı, bulanıklık ve kar sistemi bozmuyor; yalnızca aşırı gece hatayı kabaca iki katına çıkarıyor.
En önemli ders
Çevrim içi turdan sonra ölçüme dayalı iyileştirme turları yaptım ve örnek setteki hatayı 4,5 m’den 2,8 m’ye indirdim. Bu kazançların hiçbiri, puanlı oturumun kendi kareleriyle yapılan genelleme sınavını geçemedi; bu yüzden teslim edilen sistem, puanlı oturumda gerçekten koşan reçete olarak kaldı.
Sebep: tüm ayarlar tek bir örnek video üzerinde yapılmıştı ve o video, çevrim içi test oturumunun ta kendisiydi. Kesinti takvimini rastgeleleştirmek bu tür aşırı uyumu yakalamaz; takvim değişir, uçuş değişmez. O andan itibaren her değişiklik üç uçuşlu bir kabul kapısından geçmek zorunda: puanlı oturumun kareleri (veto), bir RGB uçuşu ve bağımsız bir termal uçuş.
Bu çalışmadan iki bulgu daha:
- Bir gürültü tabanı. OpenCV’nin RANSAC’ı nokta sırasına duyarlı: aynı noktalar farklı sırada verilince farklı bir düzlem seçilebiliyor. On permütasyon 3,96 ± 0,23 m verdi (%18,7 yayılım); yani ~0,4 m’nin altındaki tek koşuluk her fark gürültü olabilir. A/B testleri artık N permütasyonda eşleştirilmiş olarak koşuyor.
- Gerçek bir kazanç. Inlier oranı kalite kapısı ölçümlerin çoğunu atıp sistemi sabit hız yedeğine düşürüyordu. Kapıyı gevşetmek (0,40 → 0,05) ve yeniden izdüşüm eşiğini kameraya göre normalize etmek sınavı 16,71 → 12,54 m, termali 15,24 → 10,49 m (−%31), RGB’yi 3,87 → 3,60 m’ye getirdi.
Sırada ne var
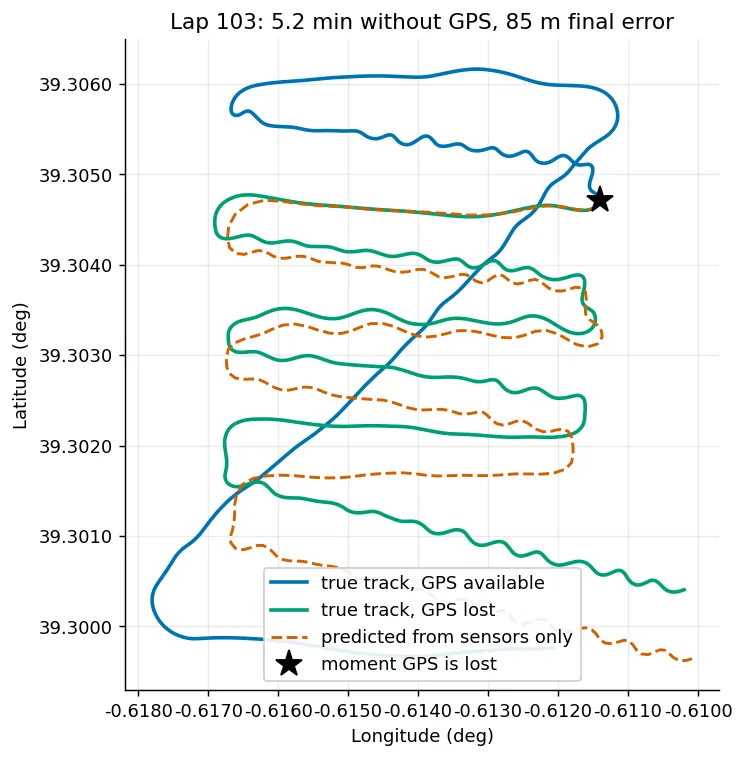
Kalan kesinti hatası rastgele değil, sistematik: tahmin edilen yörünge, gerçek yörüngenin ~2° döndürülmüş ve %3–4,5 ölçeklenmiş hali. Güncellemeleri sönümlemek durumu kötüleştiriyor, çünkü araç gerçekten dönüyor ve alçalıyor. Sonraki kazanç parametre ayarında değil, ölçüm katmanında (akış ve irtifa gözlemi) aranmalı.