İçeriğe geç

قُلْ إِنَّ صَلَاتِي وَنُسُكِي وَمَحْيَايَ وَمَمَاتِي لِلَّهِ رَبِّ الْعَالَمِينَ

De ki: “Şüphesiz benim namazım, ibadetlerim, hayatım ve ölümüm âlemlerin Rabbi Allah içindir.”

Say: “Indeed, my prayer, my acts of worship, my living and my dying are for Allah, Lord of the worlds.”

En‘âm Sûresi · 162

AI & Robotik pozisyonlarına açığım

Merhaba, benMuhammet Emin Ayhan

~/AI & Robotik Mühendisi · Robot Öğrenmesi, İHA Navigasyonu, Bilgisayarlı Görü, Sensör Füzyonu, ROS 2 Otonomi

Notebook’un dışında da çalışması gereken robotlar için algı ve öğrenme sistemleri geliştiriyorum.

Bir robot kola beş gösterimle yeni bir görev öğretmekten, GPS kesildiğinde bir İHA’nın konumunu korumaya kadar; her şeyi gerçek referansa karşı ölçüyor ve gerçek donanımda çalışacak şekilde paketliyorum.

Muhammet Emin Ayhan TEKNOFEST'te
İstanbul, TürkiyeTEKNOFEST · 2026
engineer · 0.99

Hakkımda

Modellerin fiziksel dünyayla buluştuğu yer

Selçuk Üniversitesi Bilgisayar Mühendisliği 2026 mezunuyum ve makine öğrenmesiyle robotiğin kesiştiği yerde çalışıyorum. Projelerim, bir modelin fiziksel dünyayla yüzleşmek zorunda kaldığı noktada duruyor: manipülasyon için vision-language-action politikaları, GPS’i kaybetmiş bir İHA için nöral ölü hesap, drone’un alt-görüş kamerasından görsel odometri ve insansız kara aracı için ROS 2 otonomi yığını.

Benim için önemli olan eğitim eğrisi değil, sistemin daha önce hiç görmediği veride ne yaptığı. Bu yüzden çalışmalarımda ayrılmış test verisindeki sayıları raporluyor, olumsuz sonuçları saklamıyor ve sistemin nerede yetersiz kaldığını açıkça yazıyorum.

AI’ya odaklanmadan önce full-stack ve mobil ürünler geliştirdim (Spring Boot backend’ler, Flutter ve SwiftUI uygulamaları). Bu yüzden işleri uçtan uca götürmeyi seviyorum: Docker/CUDA servisleri, ROS 2 düğümleri, masaüstü uygulamaları ve REST API’ler.

Odak alanları

Robot Öğrenmesi

LeRobot, LIBERO ve MuJoCo ile VLA ince ayarı, taklit öğrenmesi ve örnek verimliliği.

Navigasyon & Durum Kestirimi

GPS’siz uçuş için Kalman / EKF, nöral ölü hesap, görsel odometri ve sensör füzyonu.

Bilgisayarlı Görü

Gece ve irtifada da ayakta kalan tespit, takip, plaka tanıma, poz geometrisi ve optik akış.

Otonomi Yazılımı

NVIDIA Jetson Orin üzerinde ROS 2 Humble, Nav2, SLAM ve FSM görev yönetimi.

Projeler

AI & Robotik çalışmaları

Problem, yaklaşım, ölçülen sonuç ve sistemin nerede yetersiz kaldığıyla birlikte vaka çalışmaları.

Tüm projeleri gör (20)
Robotik & Otonomi

2026Bağımsız araştırma

Öğretme Maliyeti Eğrisi: bir robot kaç gösterimle öğrenir?

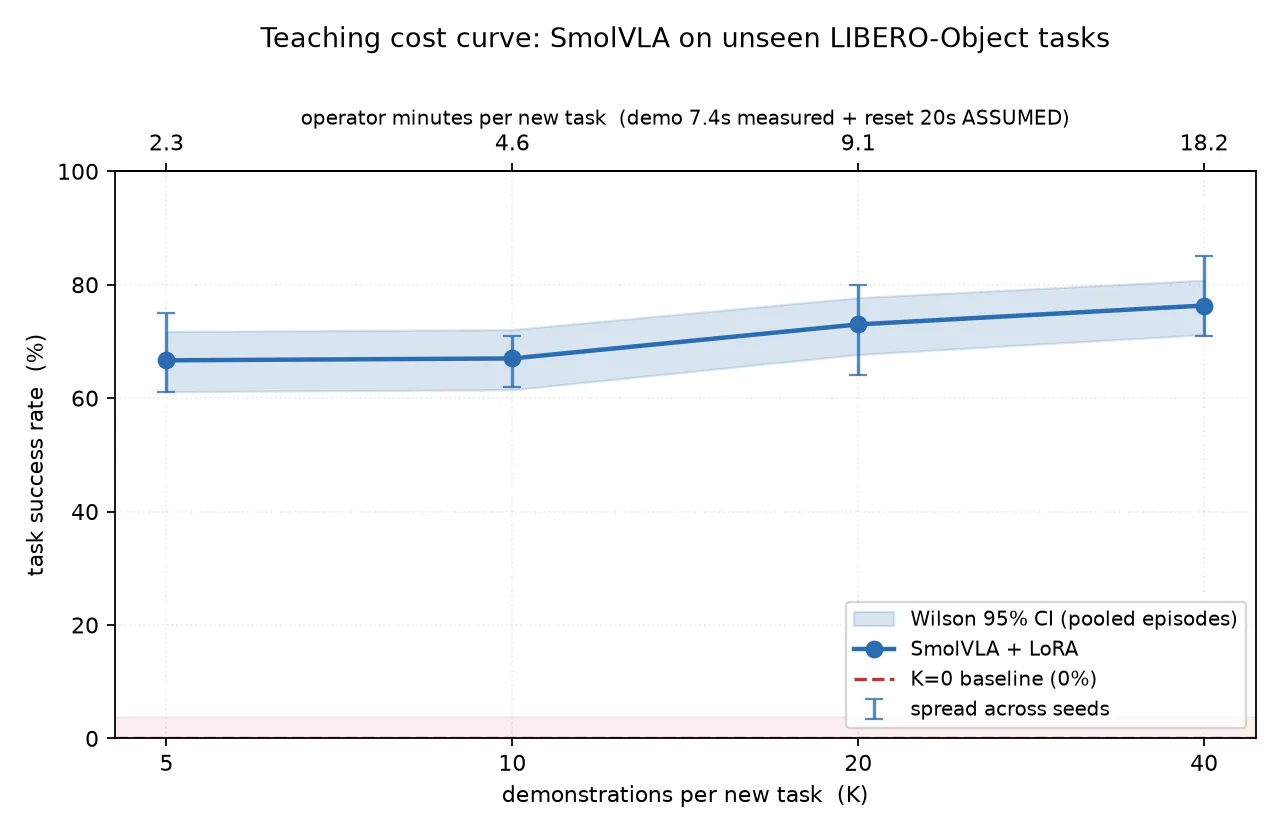
Görülmemiş LIBERO görevlerinde LoRA ile ince ayar yapılan SmolVLA için gösterim sayısı ile başarı oranı arasındaki eğriyi, tek bir 8 GB tüketici GPU’sunda ölçtüm. Kazancın neredeyse tamamı ilk beş gösterimde geliyor; felaket unutma da öyle.

5 gösterimde başarı
66.7%
5 gösterimde başarı
eğitilen parametre
0.66%
eğitilen parametre
bölüm / nokta
300
bölüm / nokta
  • SmolVLA
  • LeRobot
  • LoRA / PEFT
  • LIBERO
  • MuJoCo
  • PyTorch
Vaka çalışmasını okuKod
Robotik & Otonomi

2026Bağımsız proje · açık veri seti

GPS’siz İHA Konumlandırma

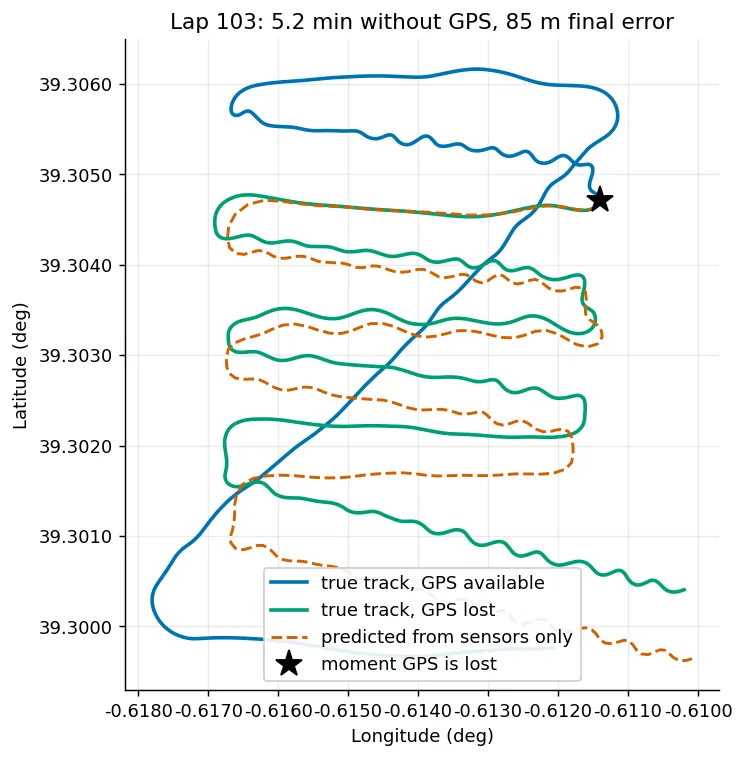
Sabit kanatlı bir İHA için nöral ölü hesap: bir LSTM, GPS içermeyen 19 sensör kanalından saniyelik yer değiştirmeleri tahmin ediyor. GPS olmadan 4,5 dakika sonra hâlâ ~85 m içinde; klasik ölü hesaptan yaklaşık 38 kat daha iyi.

ort. hata, 4,5 dk
44.4 m
ort. hata, 4,5 dk
10 sn kesinti sonrası
11.7 m
10 sn kesinti sonrası
CPU çıkarımı
≈1 ms
CPU çıkarımı
  • PyTorch
  • LSTM / GRU / TCN
  • Sensor fusion
  • TorchScript
  • NumPy
Vaka çalışmasını okuKod
VO
Robotik & Otonomiprivate

2026TEKNOFEST 2026 · bugbuster takımı · Finalist

Havacılıkta YZ: GPS’siz Görsel Odometri

TEKNOFEST 2026 Havacılıkta Yapay Zekâ. GPS’siz konum kestirimi görevi bendeydi: RAFT optik akış + homografi ve keyframe merdiveni, hava aracının yer değiştirmesini alt-görüş kamerasından kestiriyor. Tam prova: 2256/2256 kare, 3,54 m ortalama hata.

ort. hata, tam prova
3.54 m
ort. hata, tam prova
tut tabanından iyi
14×
tut tabanından iyi
termalde hata
−31%
termalde hata
  • RAFT
  • Homography
  • OpenCV
  • PyTorch
  • YOLOv8
  • DINOv3
Vaka çalışmasını okuKod talep üzerine
UGV
Robotik & Otonomiprivate

2026TEKNOFEST 2026 · İnsansız Kara Aracı

PATHIKA: Otonom Kara Aracı

Jetson Orin NX üzerinde 4×4 insansız kara aracı için ROS 2 Humble otonomi yığını: SLAM, EKF sensör füzyonu, Nav2, slalom planlayıcı ve sonlu durum makinesi görev yöneticisi; önce Gazebo simülasyonunda geliştirildi.

Humble
ROS 2
Humble
TOPS, Orin NX
100
TOPS, Orin NX
skid-steer, 6 kW
4×4
skid-steer, 6 kW
  • ROS 2 Humble
  • Nav2
  • slam_toolbox
  • robot_localization
  • Gazebo
  • Jetson Orin NX
Vaka çalışmasını okuKod talep üzerine
Bilgisayarlı Görü

2026TEKNOFEST 2026 · 5G & YZ ile Akıllı Yol Güvenliği · BiDatalar

Yol Kenarı Sürücü Davranışı Analizi

Tek bir gece geçişinde, ön cam ardından aracı (gövde tipi, plaka, renk) tanımlar ve sürücü kaynaklı ihlalleri tespit eder. Tek bir kurala dayanır: kanıtlanamayan hiçbir şey raporlanmaz. Sonuç: sıfır yanlış pozitif.

precision
1.00
precision
yanlış pozitif
0
yanlış pozitif
toplam
F1 0.77
toplam
  • YOLO11
  • Pose estimation
  • EasyOCR
  • OpenCV
  • Docker / CUDA 12.1
Vaka çalışmasını okuKod
Robotik & Otonomi

2026Açık kaynak eğitim

Sıfırdan Kalman / EKF

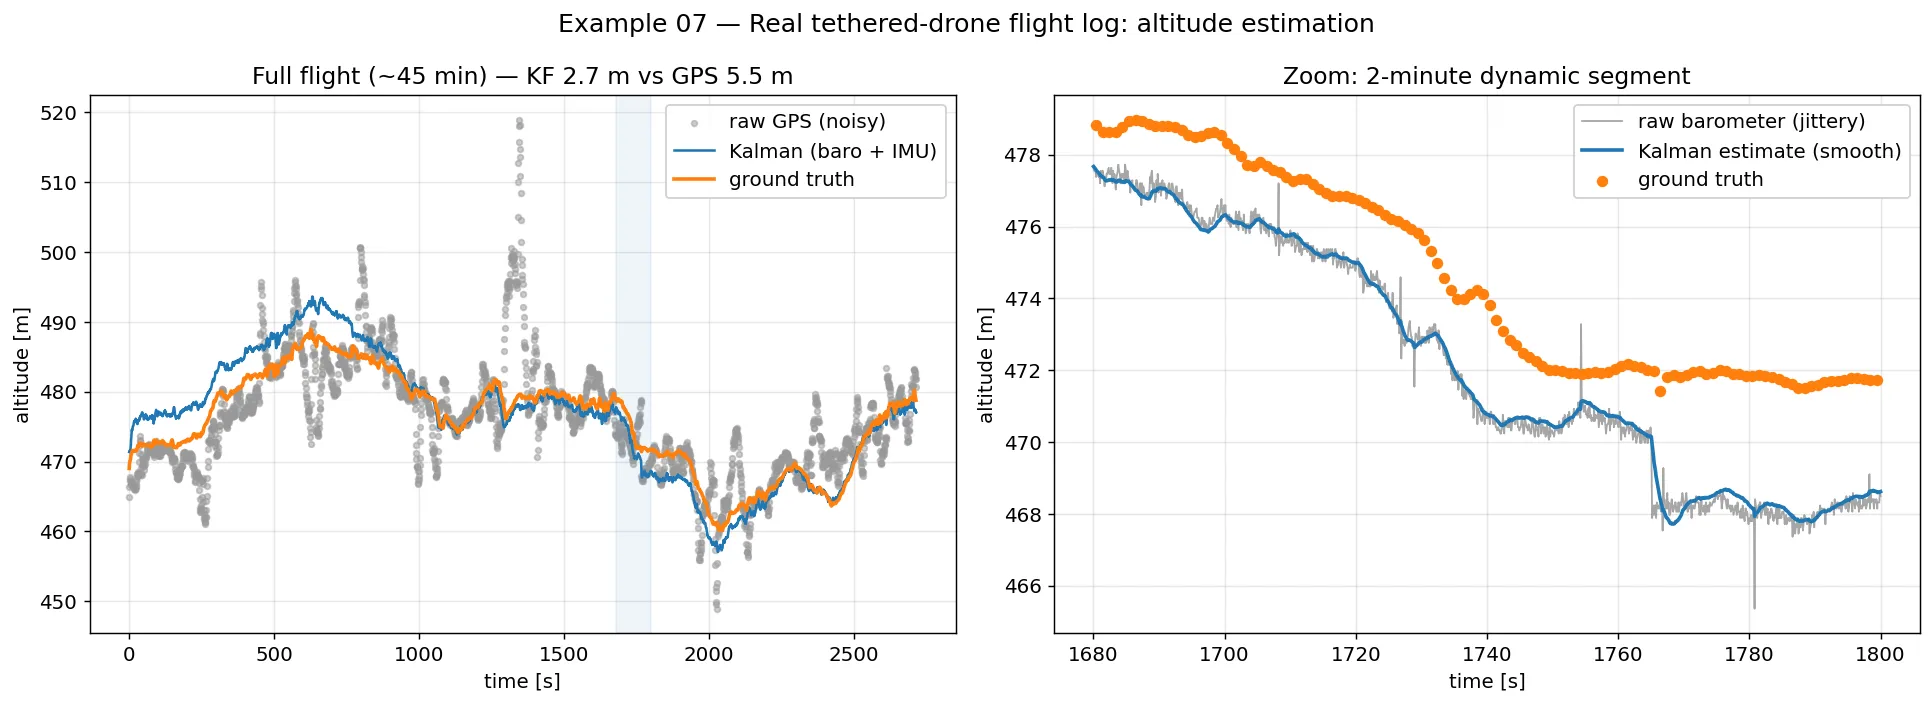
Uygulamalı bir durum kestirimi kütüphanesi: NumPy ile sıfırdan yazılmış KF ve EKF; 1B takipten sensör füzyonuna, EKF radar takibine ve gerçek bir drone uçuş kaydı vaka çalışmasına uzanan yedi aşamalı örnek.

uygulamalı örnek
7
uygulamalı örnek
sıfırdan
KF+EKF
sıfırdan
drone uçuş kaydı
Real
drone uçuş kaydı
  • Python
  • NumPy
  • SciPy
  • State estimation
  • Sensor fusion
Vaka çalışmasını okuKod

Deneyim

Deneyim & eğitim

İş deneyimi

  1. Oca 2026 — Haz 2026

    AI / ML Mühendisi Stajyeri

    ABBTech Bilgi Teknolojileri ve Danışmanlık · İstanbul, Türkiye · Ofiste

    • Gürültülü ve GPS’siz koşullarda konum ve hız kestirimi için IMU ve sensör verisi üzerinde Kalman / Genişletilmiş Kalman filtresiyle durum kestirimi algoritmaları geliştirdim; simülasyonda doğruladım.
    • Veriye dayalı karar destek sistemleri için Python’da veri işleme ve ML prototipleme hatları kurdum.
    • Model eğitimi, optimizasyonu ve dağıtımı üzerinde çalıştım; AI bileşenlerinin uygulama prototiplerine entegrasyonunu destekledim.
    • Kalman / EKF
    • Python
    • State estimation
  2. Tem 2025 — Ağu 2025

    Mobil Uygulama Geliştirici Stajyeri

    Entegre Yazılım · Konya, Türkiye · Hibrit

    • Flutter ile çok platformlu (iOS & Android) arayüzler geliştirdim: state management, API entegrasyonları ve responsive tasarımlar.
    • Spring Boot ile katmanlı mimaride, JWT kimlik doğrulama ve rol bazlı yetkilendirmeli REST backend’i PostgreSQL üzerinde geliştirdim.
    • Medya depolama için Cloudinary’yi ve üçüncü parti servisleri (harita, bildirim) entegre ettim.
    • Flutter
    • Spring Boot
    • PostgreSQL
    • JWT
    • Cloudinary
  3. Haz 2025 — Tem 2025

    Backend Mühendisi Stajyeri

    Enoca · Konya, Türkiye · Ofiste

    • Spring Boot ile katmanlı controller–service–repository mimarisinde REST API’ler geliştirdim; veriyi JPA / Hibernate ile PostgreSQL’de modelledim, servisleri Postman ile test ettim.
    • Spring Security ve Keycloak ile kimlik doğrulama ve rol tabanlı erişim kontrolü üzerinde çalıştım.
    • Java
    • Spring Boot
    • PostgreSQL
    • Keycloak
  4. Tem 2024 — Eyl 2024

    iOS Uygulama Geliştirici

    T.C. Cumhurbaşkanlığı Dijital Dönüşüm Ofisi · Ankara, Türkiye

    • Swift ve SwiftUI ile MVVM mimarisinde iOS ekranları, yeniden kullanılabilir arayüz bileşenleri ve animasyonlar geliştirdim.
    • Program kapsamında Swift Kodlama sertifikası aldım (Eylül 2024).
    • Swift
    • SwiftUI
    • MVVM

Eğitim & programlar

  1. 2022 — 2026

    Bilgisayar Mühendisliği Lisans

    Selçuk Üniversitesi · Konya, Türkiye

    • GNO 3,56 / 4,00 · Haziran 2026 mezunu
  2. Oca 2026 — Ağu 2026

    Yapay Zekâ Uzmanlık Programı

    Milli Teknoloji Akademisi · T.C. Sanayi ve Teknoloji Bakanlığı · Uzaktan

    • Temel eğitim (Oca – Şub 2026), ardından uzmanlık eğitimi (Şub – Ağu 2026).
  3. Eki 2024 — Haz 2025

    Otonom Sürüş Teknolojileri Uzmanlık Programı

    Milli Teknoloji Akademisi · T.C. Sanayi ve Teknoloji Bakanlığı · Uzaktan

    • Temel eğitim (Eki – Ara 2024), ardından uzmanlık eğitimi (Ara 2024 – Haz 2025).

Başarılar

Yarışmalar & ödüller

  1. 2026TEKNOFEST Havacılıkta Yapay ZekâFinalist
  2. 2026BTK Akademi HackathonFinalist
  3. 2026TEKNOFEST Mavi VatanGönüllü · teşekkür belgesi
  4. 2025TEKNOFEST Hava Savunma SistemleriFinalist
  5. 2025TEKNOFEST × Hepsiburada Yapay Zekâ Adres Çözümleme HackathonuFinalist
  6. 2025ING Hub Müşteri Kaybı DatathonuFinalist
  7. 2025TÜBİTAK 2209-A araştırma projesi: modüler ve otonom akıllı tarım makinesiDestek aldı
  8. 2024TEKNOFEST Uçan Araba Simülasyonu6.lık

Sertifikalar

  • Görüntü İşleme için Derin Öğrenme

    BTK Akademi

  • Doğal Dil İşleme için Derin Öğrenme

    BTK Akademi

  • Swift Kodlama

    Digital Transformation Office · 2024

5×

ulusal yapay zekâ ve mühendislik yarışmasında final

4

TEKNOFEST 2026 takımı: havacılıkta YZ, yol güvenliği, İKA, sağlıkta YZ

Araç kutusu

Yetenekler & araçlar

Robotik & Otonomi

  • ROS 2 Humble
  • Nav2
  • slam_toolbox
  • robot_localization
  • Gazebo
  • MuJoCo
  • LeRobot
  • NVIDIA Jetson Orin
  • STM32

Navigasyon & Kestirim

  • Kalman / EKF
  • Sensor fusion
  • Visual odometry
  • Neural dead reckoning
  • Optical flow (RAFT)
  • Homography
  • SLAM

Derin Öğrenme

  • PyTorch
  • Vision-language-action (SmolVLA)
  • LoRA / PEFT
  • Imitation learning
  • LSTM / GRU / TCN
  • TensorFlow / Keras
  • Transfer learning

Bilgisayarlı Görü

  • YOLO11 / YOLOv8
  • Pose estimation
  • ByteTrack
  • EasyOCR / ALPR
  • SAHI
  • DINOv3
  • OpenCV

ML & Veri

  • scikit-learn
  • XGBoost
  • LightGBM
  • CatBoost
  • Optuna
  • SHAP
  • pandas / NumPy / SciPy
  • Taguchi / ANOVA / RSM

Dağıtım & Araçlar

  • Docker (CUDA)
  • TorchScript
  • TensorRT
  • Flask REST
  • PyInstaller
  • Linux
  • Git
  • pytest

Yazılım & Mobil

  • Spring Boot
  • PostgreSQL
  • Keycloak
  • Flutter
  • Firebase
  • SwiftUI
  • .NET
  • PyQt5

Programlama Dilleri

  • Python
  • C++
  • Java
  • Dart
  • Swift
  • C#
  • SQL

Yazılar

Laboratuvardan notlar

Neyi ölçtüğüm, neyin bozulduğu ve ne öğrendiğim üzerine uzun yazılar.

Tüm yazılar

3 dk okuma

Beş gösterim: bir robota yeni parça öğretmenin maliyeti

Bir robotun hiç görmediği bir görev için kaç gösterime ihtiyaç duyduğunu görmek için dizüstü GPU’da bir vision-language-action modeline ince ayar yaptım. Cevap beşti; dürüst bir sayı elde etmek ise iyi bir sayı elde etmekten çok daha zordu.

  • Robot öğrenmesi
  • VLA
  • LeRobot
  • Değerlendirme
Oku

İletişim

Robotik veya algı üzerine bir probleminiz mi var? Konuşalım.

Uzaktan veya Türkiye’de tam zamanlı AI / robotik mühendisliği pozisyonlarına hemen başlayabilirim; araştırma iş birliklerine de açığım. Bana en hızlı e-postayla ulaşabilirsiniz.

mteminayhan@gmail.com

İstanbul, Türkiye