Robotik & OtonomiML & Veri
GPS’siz İHA Konumlandırma
Sabit kanatlı bir İHA için nöral ölü hesap: bir LSTM, GPS içermeyen 19 sensör kanalından saniyelik yer değiştirmeleri tahmin ediyor. GPS olmadan 4,5 dakika sonra hâlâ ~85 m içinde; klasik ölü hesaptan yaklaşık 38 kat daha iyi.
- Rolüm
- Tek geliştirici
- Bağlam
- Bağımsız proje · açık veri seti
- Teknolojiler
- PyTorch · LSTM / GRU / TCN · Sensor fusion · TorchScript
44.4 m
ort. hata, 4,5 dk
11.7 m
10 sn kesinti sonrası
≈1 ms
CPU çıkarımı
Problem
GNSS, çoğu İHA navigasyon yığınının tek hata noktası. Karıştırma (jamming) ve aldatma (spoofing) ucuz; alıcı kilidi kendiliğinden de kaybedebilir. Bu olduğunda hava aracının yine de nerede olduğunu bilmesi gerekir.
Klasik ataletsel ölü hesap, ivmeölçer okumalarını iki kez integre eder; tüketici sınıfı MEMS sensörlerde bu, hatanın karesini alır ve dakikalar içinde kilometrelerce sapma demektir. Bu proje, gerçek uçuşlarla eğitilmiş bir sinir ağının aynı sensörlerle daha iyisini yapıp yapamayacağını, GPS yokken enlem, boylam ve irtifayı kestirip kestiremeyeceğini soruyor.
Katı kısıt: GNSS’ten türetilmiş hiçbir değer modele ulaşamaz. GPS yalnızca eğitim hedefi ve puanlamada kullanılan gerçek referans olarak yer alır.
Yaklaşım: nöral ölü hesap
Sabit bir parkurda mutlak konumu regresyonla tahmin etmek, rotayı ezberlemekten öteye geçmez. Bunun yerine model, hava aracının ne kadar yer değiştirdiğini tahmin ediyor:
son 5 sn sensör verisi (50 adım × 19 öznitelik) ──▶ son 1 sn’deki yer değiştirme (ΔE, ΔN, ΔU)Kesinti boyunca bu yer değiştirmeler bilinen son konuma eklenir. Her tahmin tam olarak bir öncekinden bu yana geçen saniyeyi kapsadığı için toplam teleskopiktir: çift sayım da boşluk da yok.
İrtifa özel bir durum: model onu öğrenebilir, ama barometre onu doğrudan ölçer ve ölçmek tahmin etmekten iyidir. Düşey kanalı barometreden almak, yeniden eğitim olmadan düşey hatayı 2,57 m’den 1,40 m’ye indiriyor (−%45).
En önemli bulgu: gizli bir GPS sızıntısı
Telemetri kaydında “GPS” adlı bir kolon yok. Ama attitude[2], yani hava aracının yaw açısı var ve masum bir yönelim sinyali gibi görünüyor. Değil: uçuş kontrolcüsü yaw’ı GPS yer rotası ile birleştiriyor. 102 turda ikisi arasındaki medyan fark yaklaşık 6°; yani yaw’ı modele vermek GPS yönünü arka kapıdan içeri sokup her sonucu şişirirdi.
Yaw yasaklandı; nav* (GPS ile birleştirilmiş kestirimler), wind* (GPS yer hızından türetilmiş) ve konum kontrolcüsü terimleri de. Geriye gerçekten GPS’siz 19 öznitelik kaldı. Bu denetim, güvenilebilecek bir sayı ile güvenilemeyecek bir sayı arasındaki fark.
Sonuçlar
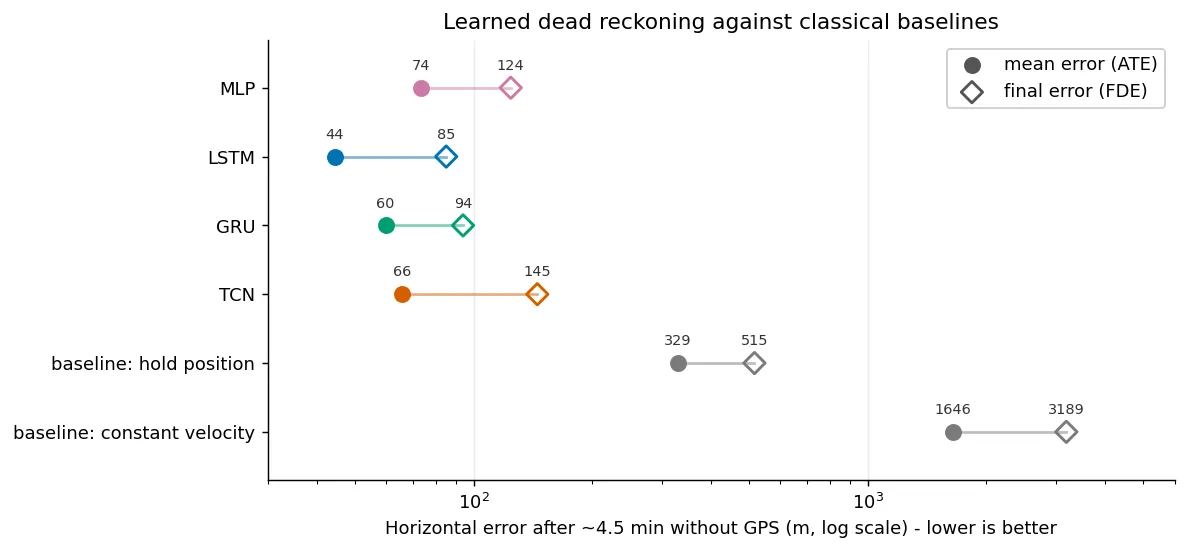
Her turun %40’ından itibaren tam GPS kaybı (~4,5 dakika ölü hesap), ayrılmış 17 test turunun medyanı:
| Yöntem | Ortalama hata (ATE) | Son hata (FDE) | Düşey |
|---|---|---|---|
| LSTM (ana model) | 44,4 m | 85,1 m | barometreyle 1,40 m |
| GRU | 59,7 m | 93,9 m | 3,84 m |
| TCN | 65,8 m | 144,9 m | 3,00 m |
| MLP | 73,6 m | 124,1 m | 4,24 m |
| Son konumu tut | 328,8 m | 515,4 m | 40,21 m |
| Sabit hız | 1645,7 m | 3188,6 m | 100,64 m |
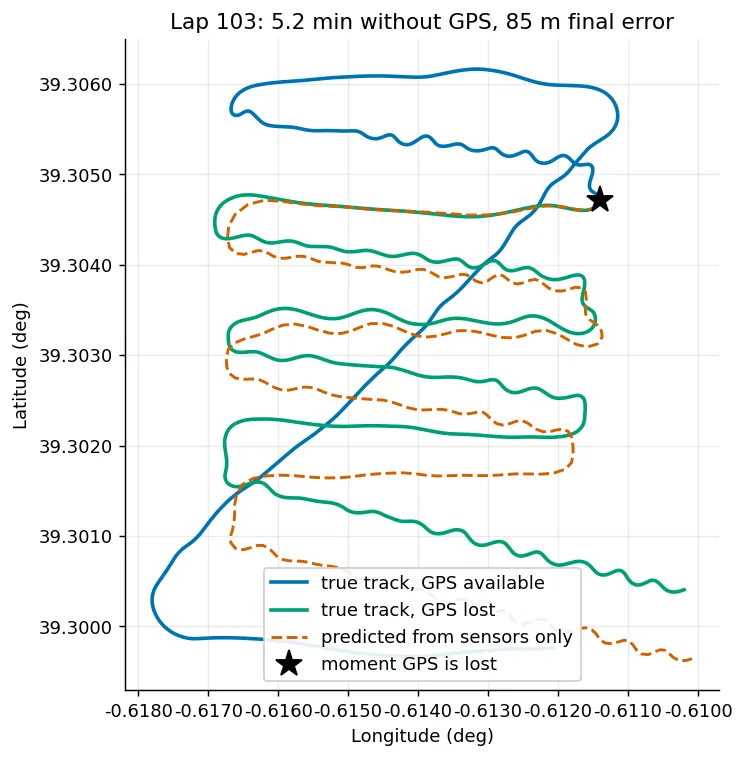
Gerçekçi karıştırma senaryosu olan kısa kesintiler, ana sayıdan çok daha iyi: 10 sn sonra 11,7 m, 30 sn sonra 25,8 m, tam bir dakika sonra 22,9 m.
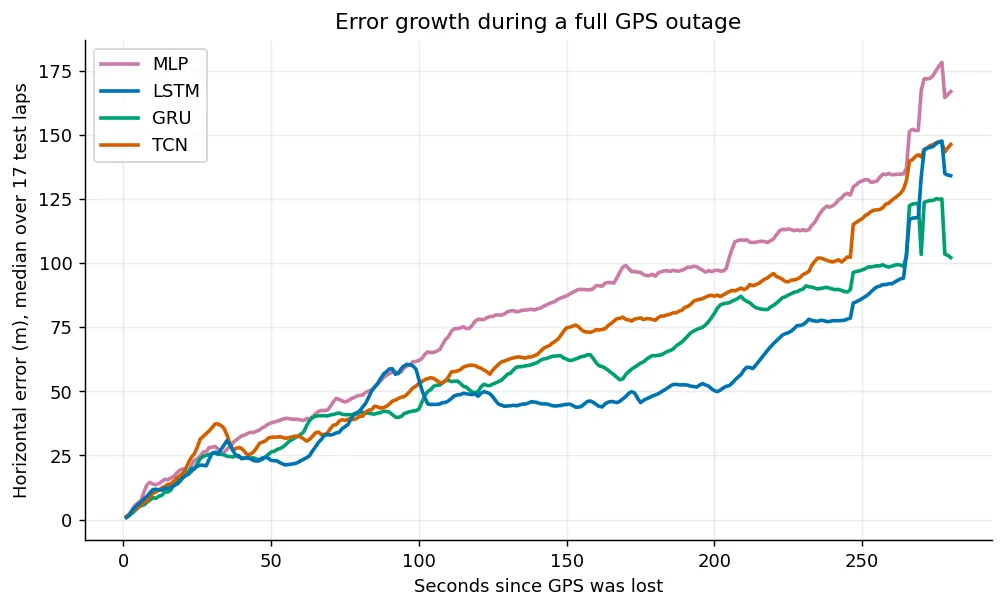
Gerçek zaman: tek bir konum güncellemesi CPU’da ≈1 ms sürüyor, yani bir saniyelik bütçenin binde biri. Akış (streaming) uygulaması toplu uygulamayla 10 µm içinde örtüşüyor. Modeller TorchScript’e aktarılıyor.
İşe yaramayanlar
Öğretici oldukları için saklanan olumsuz sonuçlar:
- Çevrimiçi kalibrasyon (kesintiden önce afin düzeltme uydurmak) zarar verdi: FDE 85 m → 119 m. Hata dünya çerçevesinde sabit değil; hava aracıyla birlikte dönüyor.
- Yörünge (rollout) kaybı kendi eşleşik tabanını ~%17 geçti ama yoğun örneklenmiş tek adımlı modele yine yenildi.
- Yalnızca manyetometre yönü, kusursuz hızla bile 278 m veriyor. Modelin 19 girdiyi örtük olarak birleştirmesi çok daha iyi.
Hata ayrıştırması tavanı açıklıyor: yön 2,6° (yansız), hız %1,6 sapıyor ve ikisi kabaca eşit katkı veriyor. Bir sonraki gerçek kazanç yeni bir sensör gerektiriyor; hava hızı probu veya kamera. Görsel odometri tam da burada devreye giriyor.
Veri ve yeniden üretilebilirlik
Zenodo’da açık erişimli veri seti (10.5281/zenodo.16992975): 3.981 m’lik bir parkurda ~111 tur atan sabit kanatlı bir İHA; iNav uçuş kontrolcüsüyle 61,7 Hz telemetri ve 5 Hz GPS kaydı. Kalite kontrollerinden 102 tur geçiyor. Eğitilmiş dört model depoda olduğu için değerlendirme yukarıdaki tabloyu birebir yeniden üretiyor.