ML & Veri
MACHINOVA: CFRP Yüzey Pürüzlülüğü Tahmini
TUSAŞ Lift Up programında bitirme projesi. Taguchi L9 deneyinde beş regresyon modeli üç farklı çapraz doğrulama şemasıyla karşılaştırıldı; seçilen RSM modeli CV R² = 0,978’e ulaşıyor. Masaüstü uygulaması, tek dosya .exe ve Flask REST API olarak teslim edildi.
- Rolüm
- 5 kişilik ekipteki tek bilgisayar mühendisi: istatistik, ML, uygulama & API
- Bağlam
- TUSAŞ Lift Up · Bitirme projesi
- Teknolojiler
- scikit-learn · RSM · Taguchi / ANOVA · Flask
R² 0.978
çapraz doğrulama
0.012 µm
RMSE
83.2%
kesme hızı etkisi
Problem
Karbon fiber takviyeli polimer (CFRP) havacılık parçalarının frezelenmesinde, parçanın kabul edilip edilmeyeceğine yüzey pürüzlülüğü (Ra) karar veriyor. Operatör üç parametre seçiyor: kesme hızı (Vc), ilerleme (fn) ve kesme derinliği (ap). TUSAŞ Lift Up programındaki bu bitirme projesi, kesmeden önce bu ayarlardan Ra’yı tahmin eden bir araç istiyordu. Dört makine mühendisiyle çalışan ekipteki tek bilgisayar mühendisi olarak istatistik, modeller ve yazılım benim sorumluluğumdaydı.
Veri
Taguchi L9 dik dizisi: 3 faktör × 3 seviye = 9 kombinasyon, her biri 14 tekrar; Ra’nın 0,882 ile 1,190 µm arasında olduğu toplam 126 ölçüm. Her grubun 14 tekrarı hafif ve düzenli biçimde artıyor; bu, ardışık kesimlerde ilerleyen takım aşınmasının işareti. Veride kesim sırası bilgisi olmadığı için model her ayar için ortalama Ra’yı öğreniyor ve yayılım bir belirsizlik bandı olarak raporlanıyor (±0,024 µm ≈ 2σ).
Yöntem
- Önce istatistik: Taguchi sinyal/gürültü (küçük-daha-iyi) ve ANOVA. Kesme hızı, Ra’daki varyansın %83,2’sini açıklıyor.
- Sızıntıyı önleyen tek bir
StandardScalerhattı içinde beş regresyon modeli: doğrusal taban, 2. derece tepki yüzeyi (RSM) + RidgeCV, Random Forest, SVR (RBF) ve bir MLP. Ridge önemli, çünkü L9 etkileşim terimlerini örtüştürüyor ve düz polinom regresyonu kötü koşullu hale getiriyor. - Modelin hiç görmediği ayarlarda da değerlendirilmesi için kombinasyon-dışı doğrulama dahil üç doğrulama şeması.
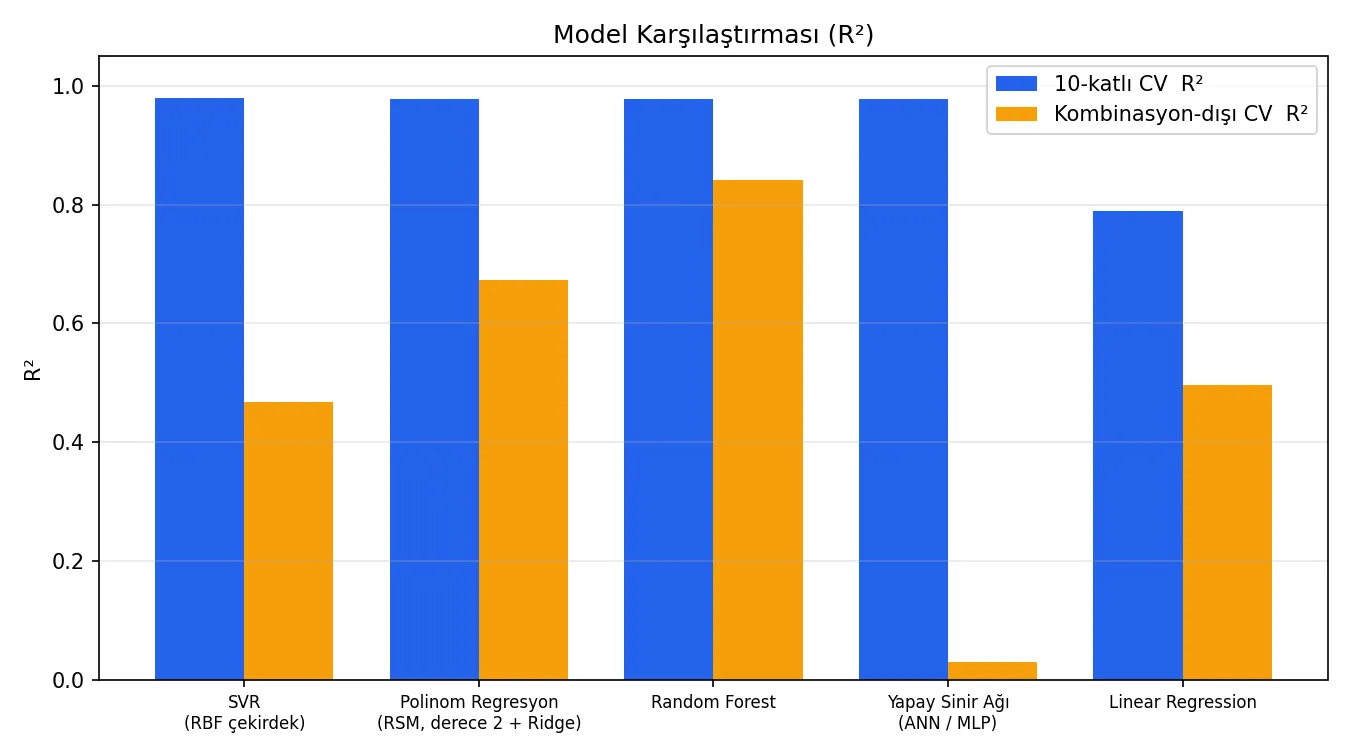
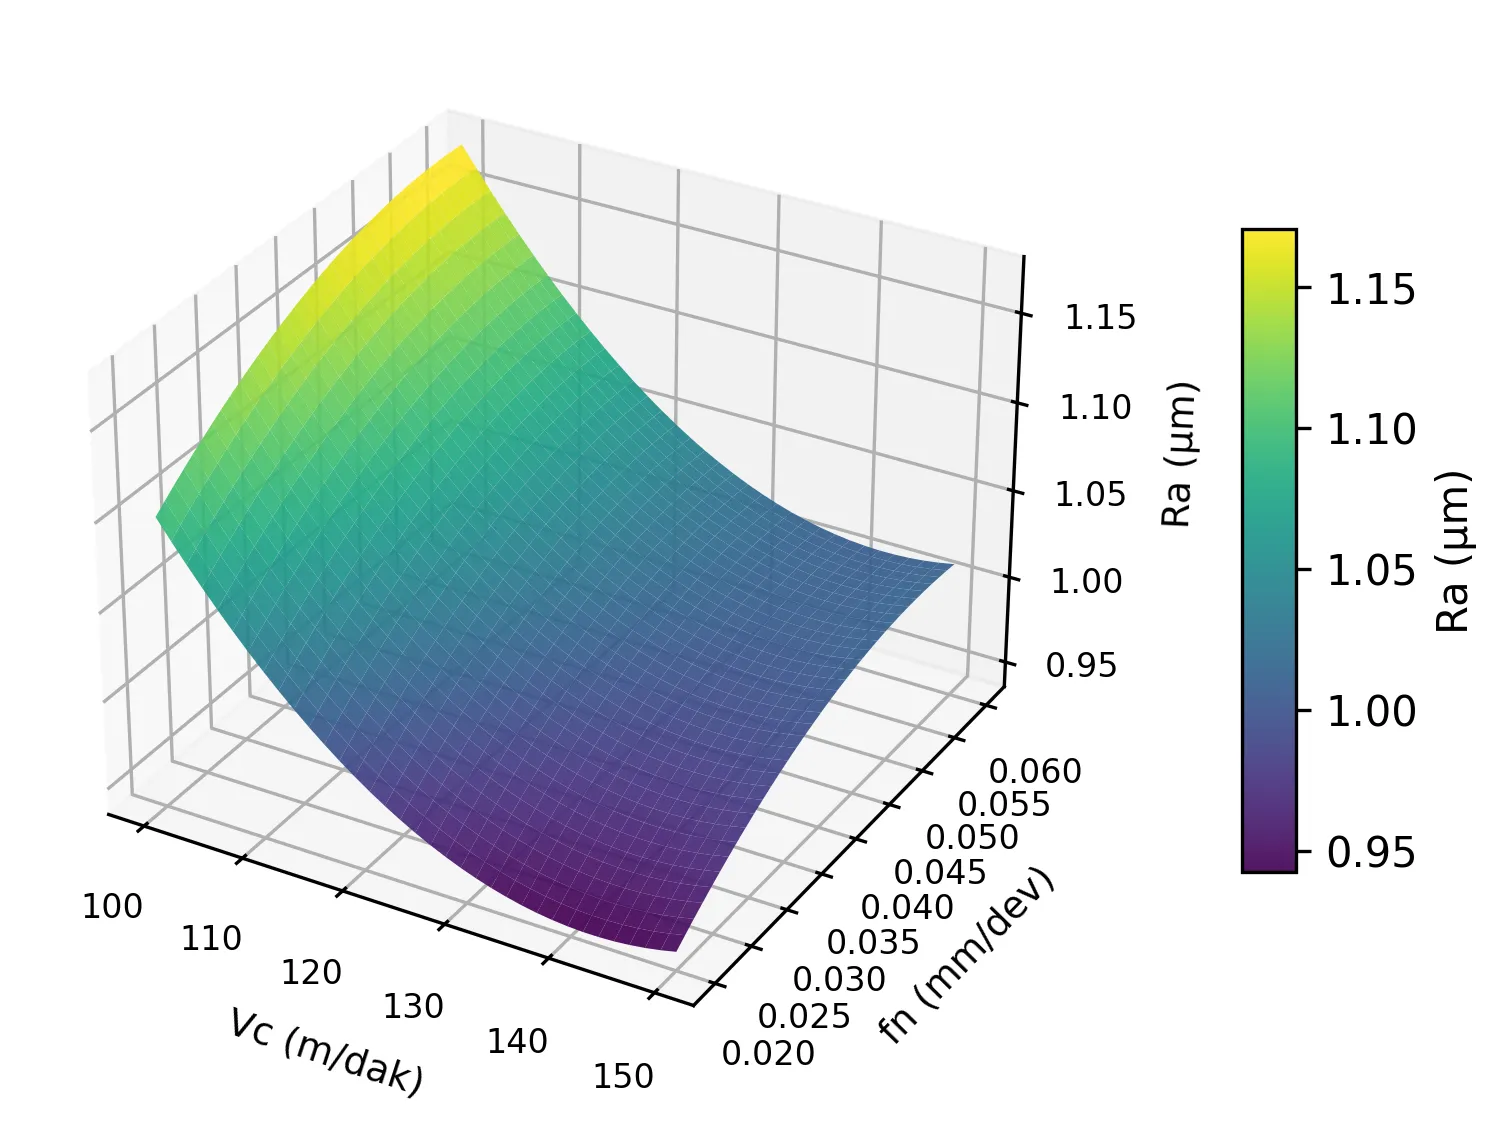
RSM modeli seçildi: doğruluğu en iyiyle eşdeğer, üstelik test edilen seviyeler arasında random forest’ın veremeyeceği pürüzsüz bir interpolasyon sağlıyor. Skorları: CV R² = 0,978 ve RMSE = 0,012 µm.
Teslimat
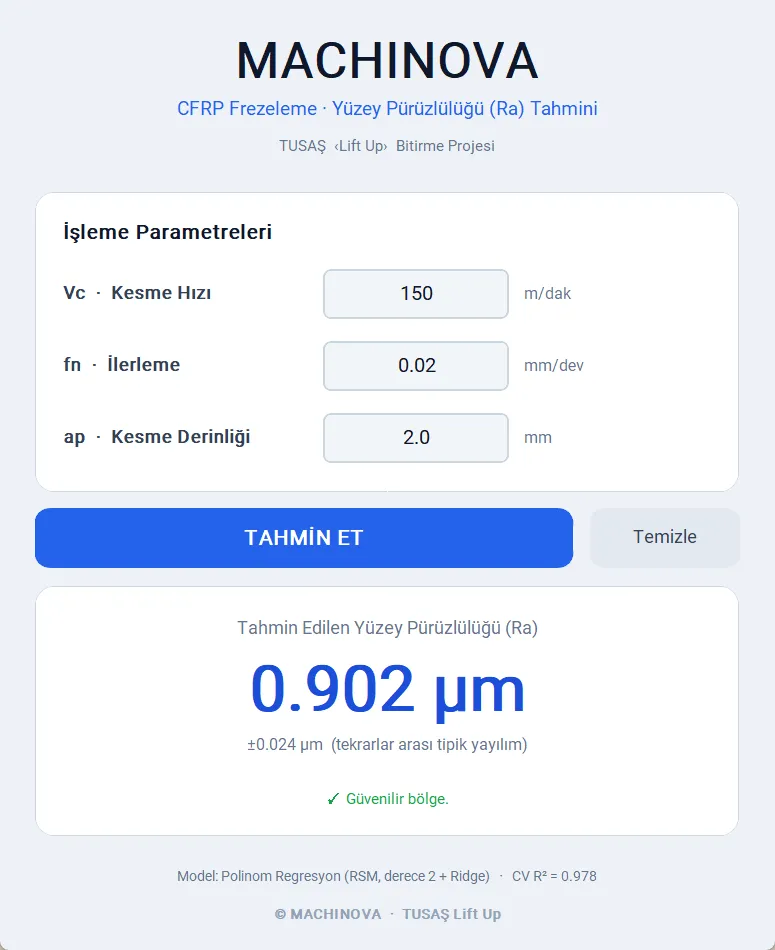
Model üç biçimde teslim edildi: bir CustomTkinter masaüstü uygulaması, Python kurulu olmayan atölye bilgisayarları için tek dosya .exe (PyInstaller) ve entegrasyon için bir Flask REST API (POST /predict). Makale için 14 şekil ve 9 tablonun tamamı tek bir analiz betiğiyle yeniden üretiliyor.